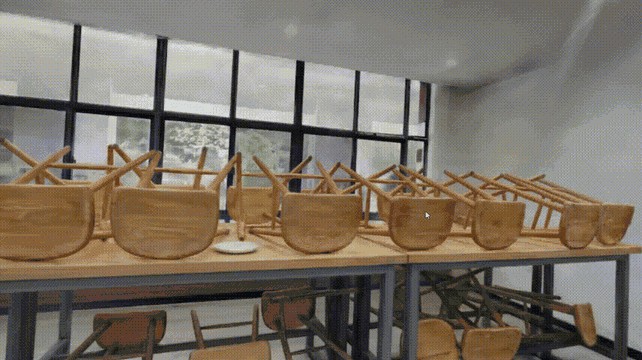
 3DGS / 真实重建动图
SOFTWARE · HARDWARE · EXPERIMENTS
梁坤LIANG KUN_
构建应用,
也保持探索。
计算机科学与技术本科在读。
使用 AI 与 Agent 辅助开发,
把想法带到网页、手机和真实装置上。
云南民族大学 2023 — 2027 · 预计毕业
PROJECT NETWORK11 PROJECTS / 3
DIRECTIONS
PYTHON / 3D VISUALIZATION
查看项目 ↗
3DGS 三维重建平台
从视频输入,到可交互的三维场景。
OPEN THE LAB
从连接,走进作品。
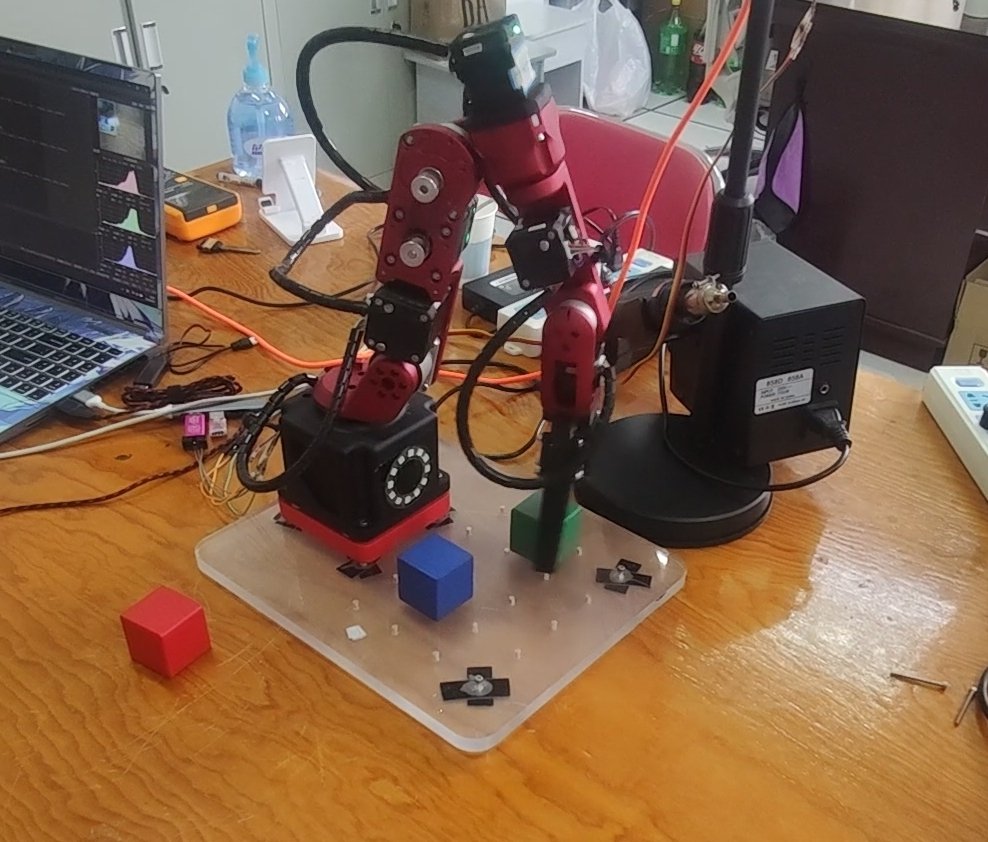
DUMMY / SIX-AXIS ROBOT
让代码,
驱动一次抓取。
从 PCB 焊接、机械装配到控制集成。用三种视图观察抓取过程,再走进社区改进二代机械臂的真实制作记录。
抓取过程示意 · 结构与动作经过简化
查看重点项目 ↗观看四段实机演示 →DIRECTION A
A / 实体侧视
红色实体连杆与机械关节。轮廓直接,适合与实物照片放在一起。
回到起点DIRECTION B
B / 线框轨迹
简化六轴结构,突出目标、TCP 与搬运路径,偏工程示意。
回到起点DIRECTION C
C / 斜视空间
加入斜视地面网格与前后搬运深度,更接近立体装置的观感。
回到起点末端方案: